Bezpieczeństwo i przygotowanie stanowiska
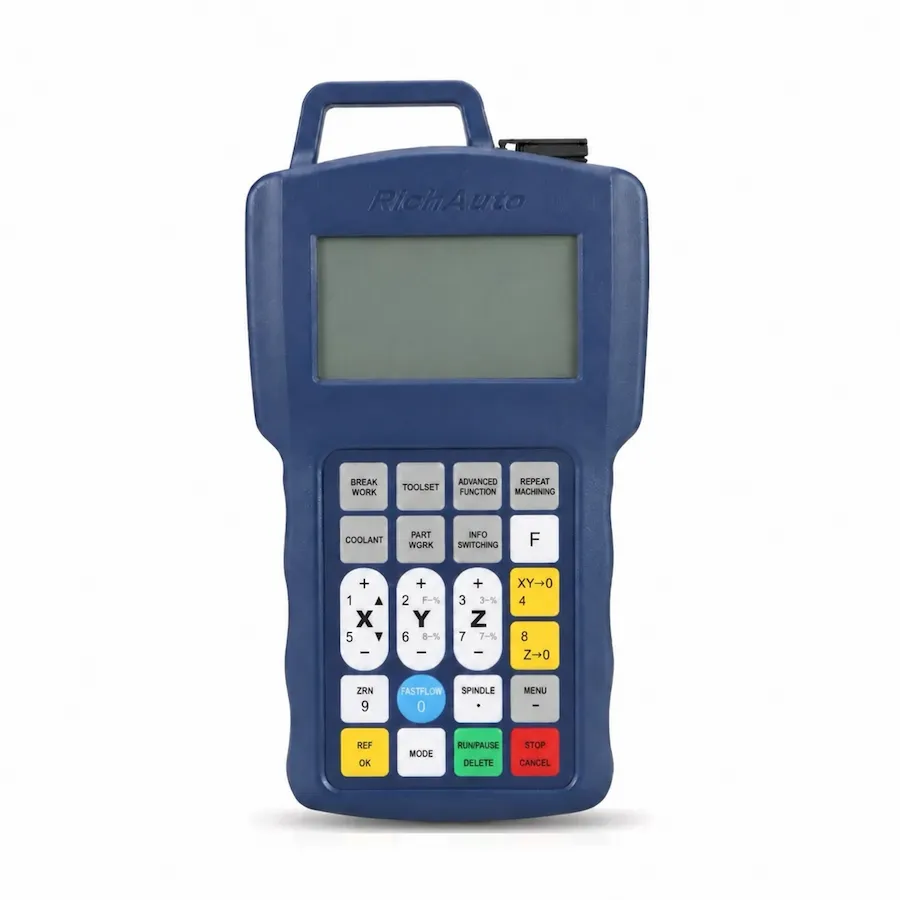
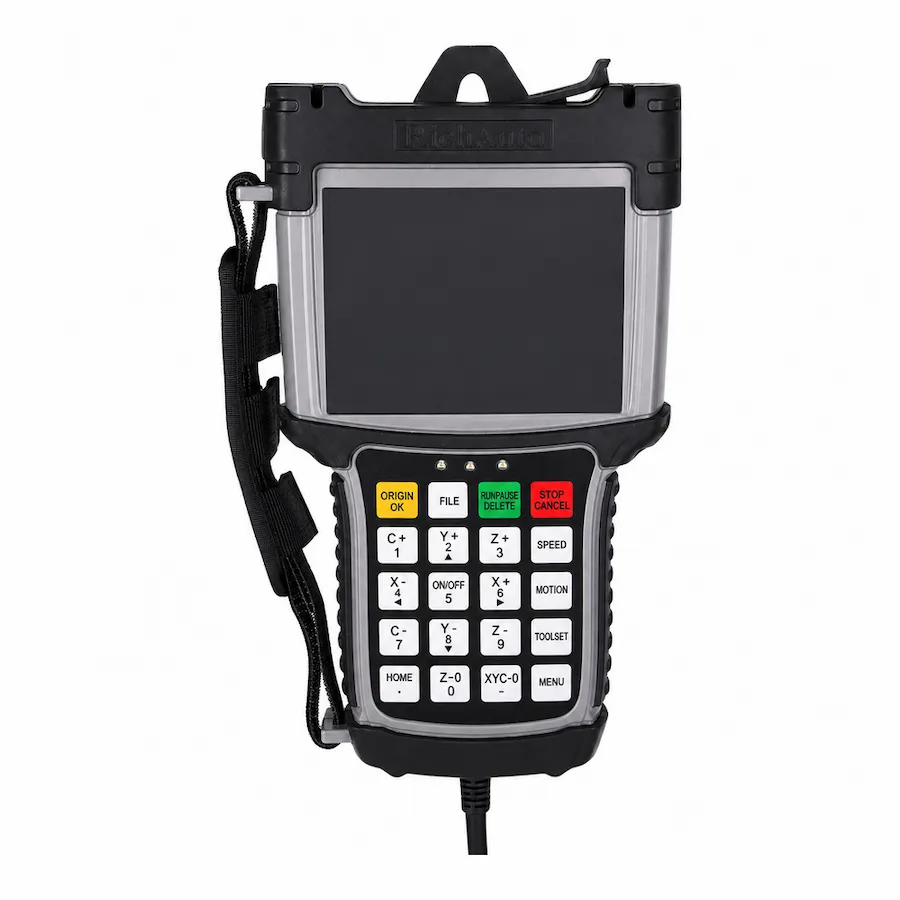
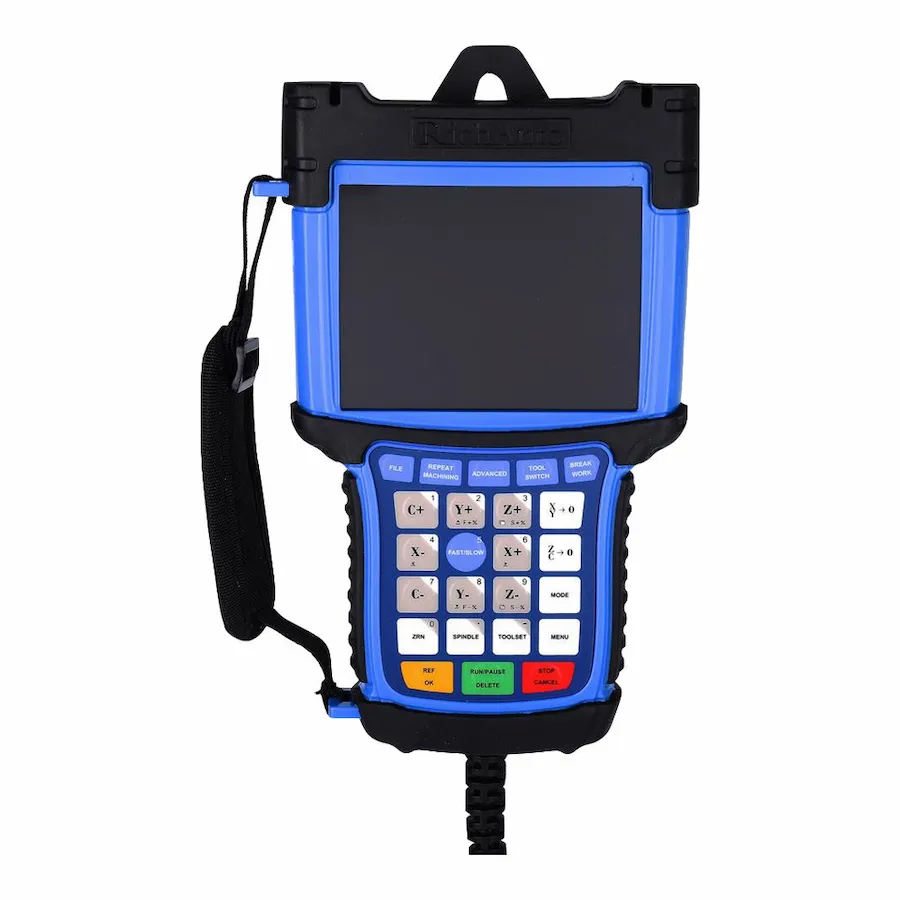
Wymiana sterownika RichAuto lub jego płyty przyłączeniowej wymaga metodycznego podejścia. Nawet drobna pomyłka w podłączeniu zasilania 24 V lub zwarcie na wyjściach sygnałowych może doprowadzić do uszkodzenia transoptorów płyty lub układów wejściowych procesora.
Narzędzia i materiały wymagane przed rozpoczęciem prac:
- Cyfrowy multimetr z funkcją testu ciągłości obwodu (brzęczyk) i pomiaru napięcia DC.
- Zestaw wkrętaków precyzyjnych (płaskie 2.5 mm i 3.0 mm do złącz śrubowych).
- Etykiety samoprzylepne lub oznaczniki kablowe.
- Aparat fotograficzny lub smartfon do udokumentowania stanu pierwotnego.
10-punktowa lista kontrolna krok po kroku
- Dokumentacja fotograficzna: Sfotografuj całą płytę interfejsu z bliska, tak aby widoczne były numery zacisków i kolory wszystkich podłączonych żył.
- Odłączenie zasilania głównego: Wyłącz wyłącznik główny maszyny i zabezpiecz przed przypadkowym załączeniem.
- Weryfikacja braku napięcia: Zmierz napięcie na zaciskach zasilania 24 V i GND płyty, upewniając się, że wynosi 0.0 V.
- Oznaczenie przewodów osi: Oznacz przewody sterowników silników: PUL+, PUL-, DIR+, DIR- dla osi X, Y, Z (oraz A).
- Oznaczenie obwodów krańcówek i czujnika narzędzia: Zidentyfikuj przewody czujników bazowania X-, Y-, Z- oraz wejście płytki pomiarowej (Tool Setting).
- Oznaczenie sterowania wrzecionem: Zidentyfikuj przewody uruchomienia falownika (FWD / GND) oraz sygnały prędkości wielobiegowej (S1, S2, S3) lub analogowej.
- Kontrola przewodu 50-pinowego: Sprawdź stan pinów w gnieździe kabla łączącego manipulator z płytą. Skrzywione piny wyprostuj ostrożnie pincetą.
- Montaż nowej płyty interfejsu: Dokręć stabilnie płytę do płyty montażowej szafy i podłącz uziemienie ochronne.
- Sekwencyjne podłączanie zacisków: Podłączaj grupy przewodów w kolejności: zasilanie 24 V -> krańcówki -> napędy osi -> sterowanie wrzecionem.
- Test zasilania przed podłączeniem manipulatora: Załącz zasilanie szafy i zmierz multimetrem napięcie na zaciskach płyty (musi wynosić stabilne 24.0 V ±0.5 V). Dopiero po tym teście podłącz kabel 50-pinowy do manipulatora.